 CNY




Bras robotique open source 7-DOF SO-ARM101
Présentation du produit
SO-ARM101 est un bras robotique open-source profondément optimisé à partir du SO-ARM100. Le routage des câbles révisé et les paires moteur/engrenage éliminent le problème de rupture de câble au niveau des articulations, et les améliorations de performance prennent en charge le suivi « leader-suiveur » en temps réel. Il s'agit de la version à 7 degrés de liberté (DDL) : elle ajoute un servomoteur de rotation (lacet) du poignet par rapport au modèle à 6 axes, offrant au poignet une liberté de posture bien plus grande, davantage de points atteignables et une préhension précise sous plusieurs angles. Il s'adapte parfaitement à la boîte à outils Hugging Face LeRobot et se connecte directement aux modèles PyTorch et aux jeux de données partagés, rendant l'apprentissage par imitation et l'apprentissage par renforcement faciles à mettre en pratique. Un tutoriel d'assemblage complet et un kit DIY sont inclus : étudiants, chercheurs et makers peuvent tous travailler avec la robotique intelligente pour l'apprentissage, la recherche et la création.

Qu'est-ce que Hugging Face LeRobot ? LeRobot est l'écosystème robotique open-source de la communauté d'IA mondialement renommée Hugging Face. Il combine une bibliothèque Python avec une plateforme de partage de modèles, regroupant des outils standardisés, des jeux de données et des modèles pré-entraînés afin que les techniques d'IA de pointe, telles que l'apprentissage par imitation et par renforcement, soient accessibles : développeurs, étudiants et passionnés peuvent tous s'initier au développement robotique.
Que peut-il faire ? L'assemblage est simple et ne nécessite aucun débogage complexe. Grâce à la structure « leader-suiveur », le bras leader effectue une saisie ou un placement et le bras suiveur le reproduit en temps réel ; une petite quantité d'entraînement suffit pour qu'il puisse accomplir des tâches prédéfinies de manière autonome. Il se connecte directement aux modèles et jeux de données d'IA partagés sans avoir besoin d'écrire du code à partir de zéro, ce qui le rend adapté aux expériences de saisie et d'assemblage léger. Son faible coût et sa facilité d'utilisation en font une voie efficace vers la pratique de l'IA incarnée pour les étudiants, chercheurs et makers.
Expédié assemblé en usine via SF Express avec livraison gratuite. Des factures sont disponibles, et un commutateur KVM est offert avec les forfaits d'unités finies.
En bref : 7 DDL avec rotation du poignet à 90° · servomoteurs 12V à couple élevé de 30kg.cm · pince flexible TPU en option · collecte de données à double vue · inférence embarquée NVIDIA et D-Robotics RDK · assemblé en usine et prêt à l'emploi · prend en charge l'entraînement des modèles ACT / SmolVLA / Pi0 / Pi0.5 / GR00T N1.5.
Codage magnétique de haute précision · Apprentissage par imitation de bout en bout · Hugging Face LeRobot · Algorithmes de collaboration par téléopération · Collecte de données précise · Entraînement de modèle ACT · Vision par caméra montée sur le bras · Perspective de caméra de scène · Positionnement précis avec retour en temps réel · 7 DDL (7 degrés de liberté) · Structure leader-suiveur · Servomoteurs de bus à couple élevé de 30 kg · Caméra grand angle HD · Supporte le développement secondaire · Tutoriels de niveau manuel scolaire.
Avantages clés
-
7 degrés de liberté avec rotation du poignet à 90°
La version à 7 DDL ajoute un servomoteur de rotation (lacet) gauche/droite au poignet sur la conception à 6 axes, de sorte que le poignet peut approcher une cible sous beaucoup plus d'angles et atteindre plus de points dans l'espace de travail. Cette liberté supplémentaire est ce qui rend possible une saisie précise et sous plusieurs angles.
-
Téléopération leader-suiveur et apprentissage par imitation
Le bras intègre le framework d'IA Hugging Face. Téléopérez le bras leader pour enregistrer les mouvements de démonstration, puis entraînez un modèle d'apprentissage par imitation en une seule fois et déployez la politique optimisée. Il peut prendre en charge des tâches complexes et s'adapter à son environnement, fermant ainsi la boucle d'automatisation de bout en bout.
-
Couverture globale à double vue
La caméra montée sur le bras SO-ARM101 capture la position spatiale, l'angle et la texture de surface de la cible à courte portée pour une collecte de données de plus haute fidélité, tandis qu'une caméra de scène sur support de bureau lit l'environnement de travail en temps réel. Ensemble, elles maintiennent une opération précise, répondent rapidement aux changements et empêchent la dérive ou le blocage.
-
Servomoteurs de bus 12V à couple élevé de 30kg.cm
Le bras suiveur est unifié à 7 × Feetech STS3215-C018 (12V, 30kg.cm, 1:345) pour garantir un couple de saisie suffisant sous une charge multi-axes, tandis que le bras leader reste à 7,4V pour équilibrer la sensation en main et le coût. Un encodeur magnétique 12 bits offre une précision de 0,088° sur chaque axe.
-
Prise en charge de l'entraînement multi-modèles
Entraînez et déployez des politiques ACT, SmolVLA, Pi0, Pi0.5 et GR00T N1.5 sur le même matériel, et réutilisez les modèles pré-entraînés tels que lerobot/smolvla_base, lerobot/pi0_base, lerobot/pi05_base et lerobot/xvla-widowx directement depuis le hub de modèles LeRobot.
-
Inférence embarquée sur NVIDIA et D-Robotics RDK
Connectez un seul câble à un Raspberry Pi, D-Robotics RDK ou contrôleur NVIDIA Jetson pour exécuter l'inférence sur le bras lui-même, avec un contrôle moteur en temps réel et un retour d'encodeur.
-
Assemblé en usine, prêt à l'emploi dès la sortie de la boîte
Chaque unité est expédiée assemblée, câblée et calibrée : connectez l'alimentation et l'USB et la plateforme est prête pour la téléopération et la collecte de données.
Pince flexible évolutive
La pince flexible est une amélioration de la pince rigide standard, imprimée en 3D dans un matériau TPU souple. Elle utilise une conception creuse avec des nervures de renforcement internes et fonctionne sur un principe de pince à ailettes : elle s'adapte à la forme de l'objet saisi, réduisant la force de contact appliquée sur celui-ci. Cela rend la pince idéale pour les formes complexes ou les objets avec des composants fragiles (les fruits, par exemple), car elle réduit la précision de contrôle nécessaire pour les manipuler en toute sécurité.
Comment ça fonctionne : au contact, le haut et le bas des mâchoires en forme d'ailette se plient vers l'objet, de sorte que la pince s'enroule autour de sa surface. Cela augmente la zone de contact porteuse et produit une prise ferme.
-
Idéal pour : les articles souples ou facilement endommageables qui ne peuvent pas être manipulés par une pince rigide conventionnelle : fruits, verrerie, œufs et transformation alimentaire.
-
Adaptable à la forme : cylindres, sphères, ellipses et polygones : toute la famille des formes d'objets circulaires.
Présentation du matériel
Versions disponibles :
La version à 7 axes n'est plus divisée en variantes « Standard » et « Pro », car le bras suiveur est unifié à 12V. Les versions ne diffèrent désormais que par l'amortissement du bras leader, tandis que le bras suiveur est toujours un STS3215-C018.
|
Configuration |
Disposition des servomoteurs |
|
Bras leader (amorti) |
1 × STS3215-C001 (7,4V, 1:345) + 2 × STS3215-C044 (7,4V, 1:191) + 3 × STS3215-C046 (7,4V, 1:147) |
|
Bras leader (sans amortissement) |
7 × STS3215-C066 (7,4V, sans rapport d'engrenage) — servomoteurs factices non alimentés en option |
|
Bras suiveur (toutes versions) |
7 × STS3215-C018 (12V, 1:345) — unifié, pas de variante 7,4V |
|
Adaptateur secteur |
Bras leader 5V6A / Bras suiveur 12V5A |
Total bras leader : 7 × STS3215 (7,4V) sur les sept axes. Total bras suiveur : 7 × STS3215-C018 (12V, 30kg.cm).
Forfaits disponibles :
|
Forfait |
Unité finie (pince PLA) |
Unité finie (pince TPU) |
Kit caméra bras |
Kit double caméra |
|
Positionnement |
Point d'entrée standard |
Compatible pince flexible |
Premier choix pour la collecte de données |
Configuration d'inférence incarnée à deux étoiles |
|
Pièces imprimées |
Bras leader + suiveur |
Bras leader + suiveur |
Bras leader + suiveur |
Bras leader + suiveur |
|
Servomoteurs du bras leader |
7 × Feetech STS3215 (7,4V) ; servomoteurs factices non alimentés en option |
7 × Feetech STS3215 (7,4 V) ; servomoteurs factices non alimentés en option |
7 × Feetech STS3215 (7,4 V) ; servomoteurs factices non alimentés en option |
7 × Feetech STS3215 (7,4 V) ; servomoteurs factices non alimentés en option |
|
Servomoteurs du bras suiveur |
7 × Feetech STS3215-C018 (12 V) |
7 × Feetech STS3215-C018 (12 V) |
7 × Feetech STS3215-C018 (12 V) |
7 × Feetech STS3215-C018 (12 V) |
|
Carte de pilotage de servomoteurs |
✓ |
✓ |
✓ |
✓ |
|
Adaptateurs secteur |
✓ |
✓ |
✓ |
✓ |
|
Câble de données / Pince de bureau / Hub USB 3.0 |
✓ |
✓ |
✓ |
✓ |
|
Préhenseur flexible |
Préhenseur rigide en PLA |
Préhenseur flexible en TPU |
TPU en option |
TPU en option |
|
Vision montée sur bras |
— |
— |
Caméra autofocus 30 FPS ou mise au point fixe 60 FPS |
Autofocus 30 FPS / mise au point fixe 60 FPS × 2 |
|
Vue de la scène (latérale) |
— |
— |
— |
✓ (caméra de scène) |
|
Collecte de données double vue |
— |
— |
— |
✓ |
Notre recommandation : la caméra à mise au point fixe 60 FPS, le préhenseur en TPU, les servomoteurs factices non alimentés et le kit double caméra. Ensemble, ils vous offrent une configuration de collecte de données en double vue : 60 FPS à mise au point fixe pour une capture fluide à haute fréquence d'images, du TPU pour saisir des objets irréguliers, et des servomoteurs factices pour réduire le coût d'entrée tout en profitant de la version complète.
Points forts du matériel :
La vue éclatée du matériel montre les accessoires supérieurs — caméra autofocus 30 FPS / mise au point fixe 60 FPS en option, servomoteurs Feetech STS3215 et préhenseur flexible en TPU en option ; l'assemblage principal — support de bureau, bras leader SO-ARM101 (7 degrés de liberté) et bras suiveur SO-ARM101 (7 degrés de liberté) ; et les accessoires de base — pièces imprimées en PLA+ Bambu, carte de pilotage de servomoteurs et servomoteurs Feetech STS3215.
Appareils compatibles :
Raspberry Pi / D-Robotics RDK / Contrôleurs NVIDIA série Jetson, ainsi que PC hôtes Windows et Linux via port série USB. Entièrement compatible avec le projet open source LeRobot SO-ARM101 et la plupart des servomoteurs à bus série du marché ; les packages de bras suiveur double sont conçus pour XLeRobot.
Configuration facile en 3 étapes :
-
Déballez les deux bras. Ils arrivent assemblés, câblés et calibrés, donc aucun montage mécanique ni configuration d'identifiant de servomoteur n'est requis.
-
Installez les accessoires optionnels : le support de caméra monté sur bras et le préhenseur flexible. Les deux se fixent avec le matériel fourni et ne nécessitent aucune modification.
-
Connectez la carte de pilotage de servomoteurs à votre contrôleur Raspberry Pi, RDK ou Jetson, alimentez le bras leader (5V 6A) et le bras suiveur (12V 5A), puis suivez les tutoriels LeRobot pour téléopérer, collecter des données et entraîner.
Spécifications techniques
Disposition des servomoteurs (7 degrés de liberté, vue du bras suiveur, servomoteurs numérotés de 1 à 7)
|
Bras |
Configuration des servomoteurs |
|
Bras suiveur |
7 × STS3215-C018 (12 V, 1:345) |
|
Bras leader |
STS3215-C001 (1:345) + STS3215-C044 (1:191) + STS3215-C046 (1:147), tous en 7,4 V |
|
Ajouté sur 6 axes |
Axe de roulis du poignet (lacet gauche/droite) plus axe de tangage du poignet — 7 servomoteurs au total |
Servomoteur à bus STS3215 (les deux modèles utilisés par le bras à 7 axes)
|
Paramètre |
STS3215-C018 |
STS3215-C001 |
|
Vitesse de rotation |
0,222 s/60° (45 TPM) à 12 V |
0,192 s/60° (52 TPM) à 7,4 V |
|
Couple de décrochage |
30 kg.cm à 12 V |
19,5 kg.cm à 7,4 V |
|
Précision du servomoteur |
0,088° |
0,088° |
|
Protection |
Protection contre les surtensions / blocages / surchauffes |
Protection contre les surtensions / blocages / surchauffes |
|
Retour de données |
Pris en charge — angle, température, tension, position |
Pris en charge — angle, température, tension, position |
|
Utilisé dans |
Bras suiveur × 7 |
Bras maître (articulations amorties) |
Le STS3215 intègre deux moteurs à encodeur magnétique de haute qualité avec un capteur d'angle magnétique haute précision de 12 bits, une contrôlabilité à 360°, un retour de données et de multiples modes de fonctionnement pour une réponse coordonnée à la milliseconde près. Sur la version 7 axes, le bras suiveur utilise uniquement le modèle C018 (30kg.cm sous 12V) afin que le couple de préhension reste suffisant sous une charge multi-axes, tandis que le bras maître reste à 7,4V pour équilibrer la sensation tactile et le coût.
Options de module caméra
|
Paramètre |
Mise au point auto (Zoom) 30 FPS |
Mise au point fixe 60 FPS |
|
Pixels |
2 MP |
2 MP |
|
Capteur d'image |
OV2720 (1/5,8") |
GC2093 |
|
Champ de vision / Distance focale |
86° sans distorsion / 1,8 mm |
100° / mise au point fixe (60 cm par défaut) |
|
Sortie |
USB 2.0 |
USB 2.0 |
|
Format |
MJPG / YUY2 |
MJPG / YUY2 |
|
MJPG (Résolution / Fréquence d'image) |
640x480 30fps / 800x600 30fps / 1280x720 30fps / 1280x800 30fps / 1280x1024 30fps / 1920x1080 30fps |
640x480 60fps / 800x600 60fps / 1280x720 60fps / 1920x1080 60fps |
|
YUY2 (Résolution / Fréquence d'image) |
640x480 30fps / 800x600 10fps / 1280x720 10fps / 1280x800 10fps / 1280x1024 5fps / 1920x1080 5fps |
640x480 30fps / 800x600 20fps / 1280x720 10fps / 1920x1080 5fps |
|
Caractéristiques |
Protocole UVC standard, sans pilote |
Protocole UVC standard, sans pilote |
Modes de caméra à mise au point automatique
Mise au point automatique / manuelle commutable · 1080P à 30 FPS · 86° sans distorsion. En mode de mise au point automatique, lorsqu'elle est montée sur la pince du bras, la caméra suit des cibles en mouvement en temps réel et ne nécessite aucun réglage manuel de la focale, conservant une image nette lors de tâches dynamiques telles que la préhension et la détection. En mode de mise au point manuelle, la distance focale est verrouillée, garantissant une capture stable lorsque la caméra est fixée en position.
Kit de support de caméra
Supporte un module caméra HD 2 MP 1080P, disponible en version 86° à mise au point automatique 30 FPS ou 100° grand angle à mise au point fixe 60 FPS. USB sans pilote et plug-and-play pour une capture et un traitement d'image de haute précision. Choisissez parmi des kits de support de caméra sur bras, en vue latérale ou en vue de dessus pour couvrir la plupart des scénarios d'application.
Carte de pilotage de servomoteur (adaptateur de servomoteur de bus JUXI)
|
Entrée d'alimentation — 5~12 V |
Connecteur d'alimentation — DC5521 |
|
Interface de servomoteur — Interface de servomoteur de bus TTL |
Interface de communication — USB Type-C et UART |
|
Espacement des trous de montage — 37,00 x 28,00 mm |
Diamètre des trous de montage — 2,5 mm |
|
Dimensions du produit — 42,00 x 33,00 mm |
Poids du produit — 15 g |
La carte de pilotage pour servomoteur de bus série présente une conception plug-and-play épurée et comprend un module de protection avec régulation de tension TVS pour éviter les pannes dues aux hautes tensions. Un câble unique la connecte à un Raspberry Pi, un contrôleur D-Robotics RDK ou NVIDIA Jetson pour le contrôle moteur en temps réel et le retour de données de l'encodeur. Interfaces de la carte : interface de servomoteur de bus TTL, circuit de protection TVS, entrée d'alimentation DC5521, interface de communication UART, indicateur LED et USB Type-C. Elle prend en charge le bras robotique 7-DOF LeRobot SO-ARM101 et la plupart des servomoteurs de bus série sur le marché.
Spécifications du produit
|
Nom du produit |
SO-ARM101 (7 degrés de liberté) |
|
Matériau du produit |
Bambu PLA+ |
|
Degrés de liberté |
7 DOF (incluant le nouvel axe de roulis du poignet) |
|
Dimensions du produit |
Bras maître 111 x 239 x 525 mm / Bras suiveur 111 x 173 x 532 mm Chiffres de référence 6 axes — les dimensions 7 axes suivent les dessins finaux mesurés |
|
Poids du produit |
Bras maître env. 680 g / Bras suiveur env. 690 g Chiffres de référence 6 axes — les poids pour 7 axes suivront les valeurs mesurées finales |
|
Matériau de la pince |
PLA, TPU en option |
|
Carte de pilotage de servomoteur |
Adaptateur de servomoteur bus JUXI |
|
Nombre de servomoteurs |
Bras suiveur 7 × STS3215-C018 (12V) / Bras maître 7 × STS3215 (7,4V) |
|
Couple des servomoteurs |
Bras suiveur 30 kg.cm @12V (couple élevé) |
|
Caméra |
Module caméra HD 2MP 1080P (focale fixe 60 FPS / mise au point automatique 30 FPS en option) |
|
Alimentation |
DC5521 5V6A (bras maître) / DC5521 12V5A (bras suiveur) |
|
Système d'exploitation |
Windows / Linux |
|
Interface de contrôle |
Communication série USB |
|
Langage de programmation |
Python |
Les dimensions et les poids de la version 7 axes doivent être mis à jour à partir de l'assemblage réel à 7 servomoteurs. Les chiffres ci-dessus sont des valeurs de référence pour 6 axes — veuillez vous référer aux dessins annotés finaux pour la version 7 axes.


Applications
-
Recherche universitaire — laboratoires d'enseignement et projets de recherche en robotique, intelligence artificielle et automatisation.
-
Développeurs et makers — développement d'algorithmes, validation de prototypes et compétitions de robotique.
-
Établissements d'enseignement — une aide pédagogique idéale pour les cours avancés en programmation IA.
-
Passionnés — créez votre propre robot de bureau pour mettre en pratique des techniques d'IA réelles.
Écosystème Hugging Face & Open Source
Le bras SO-ARM101 7-DDL se connecte en toute transparence à la communauté Hugging Face. Il peut réutiliser directement les modèles pré-entraînés, les jeux de données et les bibliothèques d'algorithmes fournis par le projet LeRobot, et prend en charge le partage collaboratif de code et d'expérience avec des développeurs du monde entier — abaissant la barrière technique pour la recherche et offrant aux utilisateurs un point d'entrée dans l'IA incarnée.
Hugging Face LeRobot Model Hub
Des politiques pré-entraînées sont prêtes à être réutilisées directement depuis le hub, notamment lerobot/smolvla_base, lerobot/pi0_base, lerobot/pi05_base et lerobot/xvla-widowx — environ 18 modèles au total.
Open Source
Ce produit est basé sur le projet open source LeRobot SO-ARM101 : github.com/huggingface/lerobot. Il est conforme à la licence Apache 2.0 et est entièrement compatible avec l'écosystème LeRobot, permettant aux utilisateurs de l'intégrer directement — abaissant ainsi la barrière au développement et accélérant la livraison des projets.
Support technique
Un tutoriel de réplication complet et étape par étape couvre l'ensemble du flux de travail, afin que même les utilisateurs sans connaissances en programmation puissent reproduire et déployer la plateforme sans difficulté. Recherchez "JuxiTechnology" sur GitHub ou Gitee pour consulter le matériel, ou contactez notre équipe de support si vous rencontrez le moindre problème.
-
Référence complète pour l'assemblage, le câblage et l'étalonnage des bras 7-DDL.
-
Configuration de la téléopération maître-suiveur et configuration de l'ID des servomoteurs.
-
Configuration de la caméra embarquée et de la caméra de scène avec collecte de jeux de données LeRobot.
-
Guides de formation et de déploiement pour l'apprentissage par imitation (ACT, SmolVLA, Pi0, Pi0.5, GR00T N1.5).
Pour une documentation technique détaillée sur la configuration logicielle et la mise en œuvre du code, veuillez vous référer à notre Wiki officiel : Accéder ici. Un support technique communautaire est également disponible pour vous aider à accélérer la mise en œuvre de votre projet.
Cadeaux et accessoires inclus
Patin antidérapant en caoutchouc pour pince (inclus)
Le patin antidérapant est fourni sous forme d'une feuille unique que vous pouvez découper en morceaux pour les adapter aux mors de la pince. Le découper vous-même permet d'éviter que le patin ne se décolle avec le temps.
Commutateur KVM (inclus avec les unités finies)
Fonctionne avec les ordinateurs Windows et Linux et permet de basculer entre deux appareils. Il offre une compatibilité totale au niveau matériel, un transfert USB 2.0 haute vitesse à faible latence avec une large bande passante, des ports série UART + TTL, une télécommande infrarouge haute sensibilité et une commutation transparente entre les appareils avec un état de connexion visible en temps réel.
Remarque : le commutateur KVM n'est pas inclus avec les kits à assembler.
Liste des pièces
Unité finie · Pince en PLA :
-
Bras suiveur (12V) — 7 × servomoteurs STS3215-C018
-
Bras maître (7,4V) — 7 × servomoteurs STS3215, amortis ou sans amortissement en option
-
Pince rigide en PLA × 1
-
Adaptateur secteur 5V6A × 1 | Adaptateur secteur 12V5A × 1
-
Carte de pilotage de servomoteur × 2 | Câble de données Type-C × 2 | Hub USB 3.0 × 1
-
Pince de fixation type G × 4 | Tournevis cruciforme × 1
Unité finie · Pince en TPU :
Identique à l'unité finie avec pince en PLA, avec la pince remplacée par une pince flexible en TPU.
Kit caméra embarquée · Pince en PLA :
-
Bras suiveur (12V) — 7 × servomoteurs STS3215-C018
-
Bras maître (7,4V) — 7 × servomoteurs STS3215, amortis ou sans amortissement en option
-
Pince rigide en PLA × 1
-
Support de caméra embarquée SO-ARM101 × 1 | Module caméra × 1 (mise au point automatique 30 FPS ou focale fixe 60 FPS)
-
Câble USB × 1 [1,5 m pour mise au point automatique / 1 m pour focale fixe]
-
Adaptateur secteur 5V6A × 1 | Adaptateur secteur 12V5A × 1
-
Carte de pilotage de servomoteur × 2 | Câble de données Type-C × 2 | Hub USB 3.0 × 1
-
Pince de fixation type G × 4 | Tournevis cruciforme × 1
Kit caméra embarquée · Pince en TPU :
Identique au kit caméra embarquée avec pince en PLA, avec la pince remplacée par une pince flexible en TPU.
Kit double caméra · Pince en PLA :
-
Bras suiveur (12V) — 7 × servomoteurs STS3215-C018
-
Bras maître (7,4V) — 7 × servomoteurs STS3215, amortis ou sans amortissement en option
-
Pince rigide en PLA × 1
-
Support de caméra embarquée SO-ARM101 × 1 | Module caméra × 2 (mise au point automatique 30 FPS ou focale fixe 60 FPS)
-
Câble USB × 2 [1,5 m pour mise au point automatique / 1 m pour focale fixe]
-
Adaptateur secteur 5V6A × 1 | Adaptateur secteur 12V5A × 1
-
Carte de pilotage de servomoteurs × 2 | Câble de données Type-C × 2 | Hub USB 3.0 × 1
-
Pince de fixation type G × 4 | Tournevis cruciforme × 1
-
Support de bureau × 1 | Support de fixation de caméra × 1
Kit double caméra · Préhenseur TPU :
Identique au Kit double caméra · Préhenseur PLA, avec le préhenseur remplacé par un préhenseur flexible en TPU.
Unité finie à double bras suiveur (pour XLeRobot) :
-
Bras suiveur (12V) × 2 — 7 × servomoteurs STS3215-C018 par bras
-
Adaptateur secteur 12V5A × 2 | Carte de pilotage de servomoteurs × 2
-
Câble de données Type-C × 2 | Hub USB 3.0 × 1
-
Pince de fixation type F × 4 | Tournevis cruciforme × 1
Double bras suiveur avec doubles caméras montées sur bras (pour XLeRobot) :
-
Bras suiveur (12V) × 2 — 7 × servomoteurs STS3215-C018 par bras
-
Support de montage sur bras SO-ARM101 × 2 | Module caméra × 2 (autofocus 30FPS ou mise au point fixe 60FPS)
-
Câble USB × 2 [1,5m pour autofocus / 1m pour mise au point fixe]
-
Adaptateur secteur 12V5A × 2 | Carte de pilotage de servomoteurs × 2
-
Câble de données Type-C × 2 | Hub USB 3.0 × 1
-
Pince de fixation type G × 4 | Tournevis cruciforme × 1
Questions fréquentes
What is the Bras robotique open source 7-DOF SO-ARM101?
Where can I find technical documentation and open-source files for the Bras robotique open source 7-DOF SO-ARM101?
What platforms and frameworks is the Bras robotique open source 7-DOF SO-ARM101 compatible with?
How can I get technical support for the Bras robotique open source 7-DOF SO-ARM101?
Pas de vidéo
D'autres choses qui pourraient vous plaire

Unité pan-tilt servo 2 axes

Caméra de profondeur 3D RealSense

Commutateur KVM 4-en-1 HUB | Station d'accueil Bluetooth série TTL

Carte de capture HDMI 4K HD


Caméra CSI IMX219 79°

Module IMU capteur d'angle d'attitude AHRS pour la navigation robotique

Module de reconnaissance vocale IA — Réveil par mot-clé, parole bilingue, 110+ commandes

Main robotique bionique open source AmazingHand pour la recherche
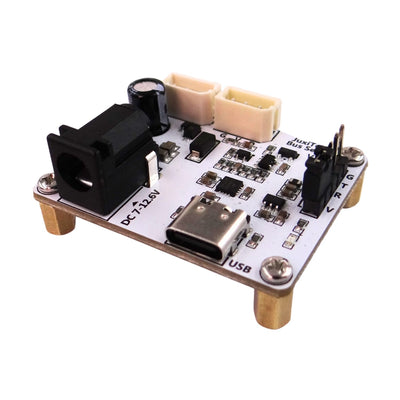

Carte de commande de servo bus


Carte son USB 2.0 sans pilote avec micro intégré pour l'interaction vocale IA
Lisez la documentation technique, les schémas et les articles de recherche sur wiki.juxitech.com